
Bir fırının sıcaklığını 180 °C’de tutmak, bir hidroforun basıncını 4 bar’da sabitlemek ya da bir sarma makinesinde malzeme gerginliğini korumak için kullanılan yöntemin adı çoğu zaman PID kontroldür. Endüstriyel otomasyonda en yaygın kapalı çevrim kontrol yöntemidir; PLC’lerde, sıcaklık kontrol cihazlarında ve frekans konvertörlerinde hazır olarak bulunur. Bu yazıda PID’in ne olduğunu, P, I ve D etkilerinin ne işe yaradığını ve sahada nasıl ayarlandığını anlatıyoruz.
Kısa cevap: PID kontrol, Oransal, İntegral ve Türev etkilerini kullanan ve endüstriyel otomasyonda en yaygın olan kapalı çevrim kontrol yöntemidir. Kontrolör ölçülen değeri ayar değeriyle sürekli karşılaştırır, aradaki hatayı üç şekilde değerlendirir ve ısıtıcı gücü, vana açıklığı veya motor hızı gibi bir çıkış üretir. Fırın sıcaklığı ve hidrofor basıncı gibi değerleri sabit tutmakta kullanılır.
Bu yazıda (10 başlık)
PID kontrol ne demek?
PID, Oransal (Proportional), İntegral (Integral) ve Türev (Derivative) kelimelerinin baş harfleridir. PID kontrolör, ölçülen değeri (örneğin gerçek sıcaklık) istenen değerle (ayar değeri, set değeri) sürekli karşılaştırır. Aradaki farka hata denir. Kontrolör bu hatayı üç farklı şekilde değerlendirir ve sonuçları toplayarak bir çıkış üretir: ısıtıcı gücü, vana açıklığı veya motor hızı gibi.
Bu yapıya kapalı çevrim kontrol denir: ölçüm sürekli geri beslenir, çıkış ölçüme göre düzeltilir. Açık çevrimde ise çıkış sabit verilir ve sonucun ne olduğuna bakılmaz.
P, I ve D ne işe yarar?
Oransal (P) etki
Çıkışı hatanın büyüklüğüyle orantılı olarak değiştirir. Hata büyükse çıkış büyük, hata küçükse çıkış küçüktür. P etkisi tek başına hızlı tepki verir, ancak çoğu sistemde ölçüm ayar değerine tam ulaşmaz; arada kalıcı bir fark kalır. Buna kalıcı hata (offset) denir. P katsayısı çok büyütülürse sistem salınmaya başlar.
İntegral (I) etki
Hatanın zaman içindeki toplamına bakar. Küçük bir hata uzun süre devam ederse integral etkisi büyür ve çıkışı bu hatayı yok edecek kadar değiştirir. Böylece P etkisinin bıraktığı kalıcı hata giderilir. İntegral çok güçlü ayarlanırsa sistem ayar değerini aşar ve yavaş salınımlar oluşur.
Türev (D) etki
Hatanın değişim hızına bakar. Ölçüm ayar değerine hızla yaklaşıyorsa çıkışı önceden azaltarak aşmayı (overshoot) frenler. Sıcaklık gibi yavaş ve ataletli sistemlerde faydalıdır. Ancak ölçüm sinyalindeki gürültüyü de büyüttüğü için basınç ve akış gibi gürültülü ve hızlı sistemlerde çoğu zaman kullanılmaz veya çok küçük tutulur.
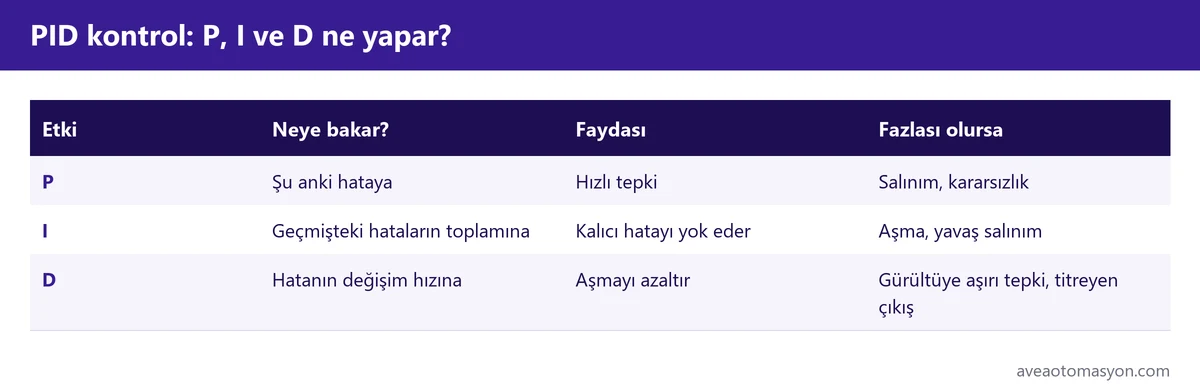
| Etki | Neye bakar? | Faydası | Fazlası olursa |
|---|---|---|---|
| P | Şu anki hataya | Hızlı tepki | Salınım, kararsızlık |
| I | Geçmişteki hataların toplamına | Kalıcı hatayı yok eder | Aşma, yavaş salınım |
| D | Hatanın değişim hızına | Aşmayı azaltır | Gürültüye aşırı tepki, titreyen çıkış |
Uygulamada kontrolörlerin büyük kısmı yalnızca PI olarak çalışır; D etkisi gerektiğinde eklenir.
PID kontrol nerelerde kullanılır?
- Sıcaklık: Fırınlar, kurutma hatları, plastik enjeksiyon ve ekstrüzyon ısıtıcıları, ısıl işlem. Ayrıntılar: ısıl işlem ve endüstriyel fırın otomasyonu.
- Basınç: Hidroforlar, kompresör istasyonları, buhar hatları. Frekans konvertörlü pompalarda PID çoğunlukla sürücünün içinde çalışır.
- Seviye ve akış: Tanklar, dozajlama ve karışım prosesleri. Ayrıntılar: proses otomasyonu, dozajlama ve reçete.
- Hız ve gerginlik: Sarma ve açma (winding/unwinding) makineleri, konveyör hız senkronizasyonu. Ayrıntılar: winding ve unwinding gergi kontrolü.
PLC’de PID nasıl kullanılır?
Modern PLC’lerde PID için hazır fonksiyon blokları bulunur. Örneğin Siemens S7-1200 ve S7-1500’de PID_Compact, Omron, Mitsubishi ve Delta PLC’lerde de benzer PID komutları vardır. Bloğa üç temel bilgi verilir:
- Ayar değeri (setpoint): HMI’dan veya reçeteden gelir.
- Ölçüm (proses değeri): Analog girişten okunan sıcaklık, basınç veya seviye; mühendislik birimine ölçeklenmiş olarak.
- Çıkış: Analog çıkışa (0-10 V, 4-20 mA), sürücüye veya ısıtıcılar için darbe genişlik çıkışına (PWM) gönderilir.
Önemli bir nokta: PID bloğunun sabit aralıklarla çalıştırılması önerilir. Siemens de PID_Compact için zaman kesmeli organizasyon bloğu (cyclic interrupt) kullanılmasını önerir. PID’i normal program döngüsünde, düzensiz aralıklarla çağırmak kontrol kalitesini düşürebilir.
PLC’nin temelleri için: PLC nedir ve PLC dersleri.
PID nasıl ayarlanır? Adım adım pratik yöntem
Birçok PLC bloğu ve sıcaklık kontrol cihazında otomatik ayar (auto-tune) fonksiyonu vardır ve çoğu sıcaklık uygulamasında iyi bir başlangıç değeri verir. Elle ayar gerekiyorsa sahada yaygın kullanılan yöntem şudur:
- I ve D’yi kapatın: İntegral süresini çok büyük (etkisiz), türevi sıfır yapın.
- P’yi artırın: Ayar değerinde küçük bir değişiklik yaparak sistemin tepkisini izleyin. Sistem salınmaya başlayana kadar P’yi kademeli artırın, sonra salınımın başladığı değerin yaklaşık yarısına indirin.
- I’yı ekleyin: Kalıcı hata kabul edilebilir sürede kapanana kadar integral süresini kısaltın. Aşma ve salınım başlarsa geri alın.
- Gerekirse D’yi ekleyin: Aşma hâlâ fazlaysa ve ölçüm gürültüsüzse küçük bir türev değeri deneyin.
- Gerçek koşullarda test edin: Ayar değerini değiştirmek kadar, yükü değiştirmek (kapının açılması, debinin artması) da denenmelidir.
Ziegler-Nichols gibi klasik yöntemler de bu mantığa dayanır: önce sistemin salınım sınırı bulunur, katsayılar bu değerden hesaplanır.
Sık yapılan PID hataları
- İntegral birikmesi (windup): Çıkış uzun süre sınırında kalırken integral büyümeye devam eder; sistem sonunda ayar değerini büyük bir aşmayla geçer. Hazır PID bloklarında buna karşı koruma vardır, kendi yazdığınız PID’de mutlaka eklenmelidir.
- Yanlış ölçekleme: Analog giriş yanlış ölçeklenirse PID yanlış değeri kontrol eder. Önce ölçümün doğru olduğundan emin olun.
- Yavaş veya gürültülü ölçüm: Sensörün yeri, filtre ayarı ve tepki süresi PID’in başarısını doğrudan belirler.
- Mekanik sorunlar: Takılan bir vana, boşluklu bir aktüatör veya yetersiz ısıtıcı gücü PID ayarıyla düzeltilemez. Salınım bazen mekanik bir sorunun belirtisidir.
- Elle ve otomatik geçişte darbe: Elle moddan otomatiğe geçerken çıkışın aniden sıçramaması için kontrolörün bu geçişi darbesiz (bumpless) yapacak şekilde ayarlanması gerekir.
Frekans konvertöründe PID ne demek?
Frekans konvertörlerinin çoğunda “proses PID” adında dahili bir PID kontrolör bulunur. Bu durumda PLC’ye gerek kalmadan sürücü, ölçtüğü basınca veya seviyeye göre motor hızını kendisi ayarlar. Hidrofor ve basınç yükseltme pompaları bunun tipik örneğidir. Yapı şöyledir:
- Geri besleme (ölçüm): Genellikle bir basınç transmitterinden gelen 4-20 mA sinyal sürücünün analog girişine bağlanır. Sürücüde bu girişin ölçeği transmitterle aynı ayarlanmalıdır; örneğin 0-10 bar’lık bir transmitter için 4 mA = 0 bar, 20 mA = 10 bar.
- Ayar değeri: Panelden, bir parametreden, ikinci bir analog girişten veya haberleşmeden verilir.
- Çıkış: PID’in çıkışı doğrudan motorun hız (frekans) referansı olur. Basınç düştükçe sürücü hızlanır, basınç yükseldikçe yavaşlar.
- Etki yönü: Basınç kontrolünde ölçüm düşerse hız artmalıdır. Bazı uygulamalarda, örneğin boşaltma pompasında veya soğutmada, ölçüm yükseldikçe hızın artması gerekir. Bunun için sürücülerde sapmayı ters çeviren bir parametre bulunur; ABB ACS380’de bu “sapma çevirme” parametresidir.
- Uyku fonksiyonu: Gece gibi tüketimin çok düştüğü zamanlarda pompa düşük hızda boşa dönmek yerine durur. ABB ACS380 örneğinde PID çıkışı, yani hız referansı, “uyku seviyesi” değerinin altında, “uyku gecikmesi” süresinden uzun kalırsa sürücü uyur; ölçüm ayar değerinden “uyanma sapması” kadar uzaklaşıp “uyanma gecikmesi” geçince yeniden çalışır. Bazı sürücüler uyumadan önce basıncı kısa süre yükselten bir ek süre veya boost işlevi de sunar.
Parametre adları ve numaraları markaya ve yazılım sürümüne göre değişir; bu yüzden kazanç ve integral zamanının yerini sürücünün kendi kılavuzundan bulun. Danfoss Vacon 100 FLOW gibi pompa ve fan uygulamasına yönelik yazılımlarda geri besleme denetimi ve boru hattını yavaş dolduran “yumuşak dolum” gibi ek işlevler de bulunur. Sahada sık görülen bir sorun, transmitter kablosu koptuğunda ölçümün sıfır görünmesi ve sürücünün basıncı yükseltmek için tam hıza çıkmasıdır. Bu yüzden analog giriş kaybında sürücünün ne yapacağını belirleyen parametre mutlaka ayarlanmalıdır.
Ziegler-Nichols tablosu ve PID parametre birimleri
Ziegler-Nichols’ın salınım yönteminde I ve D kapatılır, P kazancı sistem sabit genlikte salınana kadar artırılır. Bu andaki kazanç kritik kazanç (Ku), salınımın bir tam periyodu da kritik periyot (Pu) olarak not edilir. Katsayılar bu iki değerden hesaplanır:
| Kontrolör | Kp | Ti (integral zamanı) | Td (türev zamanı) |
|---|---|---|---|
| P | 0,5 × Ku | – | – |
| PI | 0,45 × Ku | Pu / 1,2 | – |
| PID | 0,6 × Ku | Pu / 2 | Pu / 8 |
Örnek: Kazanç 4’te sistem sabit salınım yapıyor ve bir salınım 40 saniye sürüyorsa, PI için Kp = 1,8 ve Ti ≈ 33 saniye; PID için Kp = 2,4, Ti = 20 saniye ve Td = 5 saniye bulunur.
Yöntemi kullanmadan önce bilinmesi gerekenler:
- Tablo, her salınımın genliğinin bir öncekinin yaklaşık dörtte birine inmesini hedefler. Bu oldukça sert bir ayardır; aşma ve birkaç salınım beklenmelidir. Çıkan değerler başlangıç kabul edilip Kp çoğu zaman düşürülür. Daha sakin bir sonuç isteyenler için Tyreus-Luyben gibi daha yumuşak tablolar da vardır.
- Sistemi sürekli salınıma sokmak her proseste kabul edilemez. Fırın, kazan, basınçlı hat veya ürün kalitesinin bozulacağı proseslerde bu deneme yapılmaz; auto-tune veya küçük adımlı elle ayar tercih edilir. Deneme yapılacaksa güvenlik sınırları ve alarmlar devrede olmalıdır.
- Ku ve Pu ölçümü, gerçek çalışma noktasında ve gerçek yükle yapılmalıdır; boş sistemde bulunan değerler yük altında farklı davranır.
Değerleri bir cihazdan diğerine taşırken birimlere dikkat edilmelidir. Bazı sıcaklık kontrol cihazları P etkisini kazanç yerine oransal bant (yüzde veya derece) olarak ister; yüzde cinsinden bant yaklaşık 100 / Kp’dir ve bant büyüdükçe P etkisi zayıflar. İntegral etkisi de kimi cihazda integral zamanı (Ti), kimisinde integral kazancı (Ki) olarak girilir. Ti büyüdükçe integral etkisi zayıflar, Ki büyüdükçe güçlenir. Kp ve Ti ile ayarlanan bir bloktan Kp ve Ki ile ayarlanan (bağımsız yapıdaki) bir bloğa geçerken Ki = Kp / Ti ile çevrilir. Ti’nin saniye mi dakika mı olduğu da kontrol edilmelidir. Bu farklar gözden kaçarsa aynı sayı iki cihazda tamamen farklı davranış verir.
Türev etkisi kullanılacaksa ölçümdeki gürültüyü büyütmemesi için filtrelenmelidir. Birçok PID bloğunda bunun için bir türev filtresi veya gecikme katsayısı bulunur. Bazı bloklar türevi hata yerine yalnızca ölçüm üzerinden hesaplayarak ayar değeri değiştiğinde çıkışın ani sıçramasını da önler.
Sıkça Sorulan Sorular
PID kontrol basitçe nedir?
Ölçülen değeri istenen değerde tutmak için çıkışı otomatik olarak düzelten bir kontrol yöntemidir. Şu anki hataya (P), geçmişteki hataların toplamına (I) ve hatanın değişim hızına (D) bakarak çıkışı hesaplar.
PI ile PID arasındaki fark nedir?
PI kontrolörde türev etkisi yoktur. Sanayideki kontrol döngülerinin büyük kısmı PI ile yeterli sonuç verir; türev etkisi daha çok aşmanın sorun olduğu yavaş sıcaklık sistemlerinde eklenir.
PID ayarı neden salınım yapar?
Genellikle oransal katsayı çok büyük veya integral etkisi çok güçlüdür. Ölçümün gecikmeli veya gürültülü olması ve vana gibi aktüatörlerde mekanik boşluk da salınıma yol açar.
Auto-tune her zaman doğru sonuç verir mi?
Çoğu sıcaklık uygulamasında iyi bir başlangıç verir. Ancak hızlı, gürültülü veya yükü sürekli değişen sistemlerde sonuç elle iyileştirilmelidir. Auto-tune sırasında prosesin güvenli bir durumda olması gerekir.
PID’i PLC’de mi, sürücüde mi yapmalıyım?
Tek bir pompanın basıncını sabitlemek gibi basit işlerde frekans konvertörünün dahili PID’i yeterlidir. Birden fazla ekipmanın birlikte çalıştığı, reçete ve alarm yönetimi gereken proseslerde PID’in PLC’de olması izleme ve bakım açısından daha düzenlidir.
Eskişehir’de PID ve proses kontrol desteği
AveA Otomasyon olarak Eskişehir ve çevre illerdeki tesislerde sıcaklık, basınç, seviye ve hız kontrol döngülerinin PLC programlamasını, ayarını ve devreye almasını yapıyoruz. Ayrıntılar: PLC programlama hizmeti ve makine ve otomasyon arıza servisi. Bize 0533 454 52 32 numarasından ulaşabilirsiniz; mesai dışında da arayabilirsiniz.
“PID Kontrol Nedir? P, I ve D Nasıl Çalışır, Nasıl Ayarlanır?” ögesine 3 yanıt
[…] fonksiyonları sayesinde ek modül ihtiyacı azalır: dahili yüksek hızlı sayıcılar (HSC), PID kontrolör blokları ve darbe çıkışları (PTO/PWM) birçok uygulamada harici donanım gereksinimini […]
[…] yazıda seramik sektörüne özel otomasyon çözümlerini, fırın sıcaklık profilleme ve PID kontrolünü, pres otomasyonunu, sırlama uygulamalarını, görüntü işleme tabanlı sıralama sistemlerini […]
[…] pompa/vana otomasyonu: – ✅ Hassas PID kontrolü – ✅ Pompalarda enerji tasarrufu (VFD ile; miktar yük profiline bağlıdır) – ✅ […]