
Kaynak fikstürü tasarımı, kaynatılacak parçaların her seferinde aynı konumda tutulmasını, kaynak sırasında çarpılmanın sınırlanmasını ve yanlış veya eksik parçayla kaynağa başlanmamasını sağlayan bağlama aparatlarının tasarlanmasıdır. AveA Otomasyon olarak robotlu kaynak hücreleri ve manuel kaynak istasyonları için fikstür tasarımı, pnömatik bağlama ve sensörlü kontrol sistemlerini hazırlıyoruz. Eskişehir ve çevre illerdeki imalatçılara hizmet veriyoruz.
Hemen arayın: 0533 454 52 32 — mesai dışında da arayabilirsiniz.
Robot kaynağında robot her seferinde aynı yolu izler; parça 1-2 mm kayarsa dikiş de kayar. Bu yüzden robotlu kaynakta kalitenin önemli bir kısmı robotta değil fikstürde belirlenir.
Bu yazıda (9 başlık)
Ne yapıyoruz?
- Referans ve konumlama: Parça resmindeki referanslara (datum) uygun 3-2-1 konumlama: birinci düzlemde üç, ikincide iki, üçüncüde bir dayama noktası; pim ve pabuçların yerleşimi.
- Bağlama: Pnömatik bağlama silindirleri, manuel mafsallı (toggle) bağlayıcılar, bağlama sırası ve kuvveti; bağlayıcının dayama noktasına karşı itmesi.
- Parça varlık ve doğru parça kontrolü: Endüktif sensörler, pnömatik geri basınç kontrolü veya kamera ile her parçanın yerinde ve doğru yönde olduğunun doğrulanması.
- Poka-yoke: Ters takılamayan pimler, asimetrik dayamalar, yanlış varyantta kapanmayan bağlayıcılar.
- Çarpılma kontrolü: Kaynak sırası, ön gerilme ve fikstür rijitliği ile çarpılmanın sınırlanması; soğuma sonrası ölçü kontrolü.
- Erişim: Robot torcunun ve kaynakçının tüm dikişlere çarpmadan ulaşabilmesi; simülasyonla kontrol.
- Dayanıklılık: Sıçrantıya karşı kaplama veya kolay temizlenen yüzeyler, aşınan parçaların değiştirilebilir olması, kaynak akımının pim ve silindirlerden geçmemesi.
- Kontrol: Valf adası, sensör kablolaması ve robot/PLC ile sinyal alışverişi; bağlama tamamlanmadan kaynağın başlamaması.
Hangi uygulamalarda?
- Robotlu gazaltı kaynak hücrelerinde döner tabla veya pozisyoner üzerindeki fikstürler
- Robotlu punta kaynak istasyonları
- Manuel kaynak istasyonlarında tekrarlanabilirlik ve hız için bağlama aparatları
- Otomotiv yan sanayi şasi, braket ve tüp parçaları
- Mobilya, tarım makinesi ve çelik konstrüksiyon alt montajları
Proje nasıl ilerler?
- Arama: Parça ailesi, adet, kaynak yöntemi ve mevcut sorun (ölçü, çarpılma, hız) konuşulur.
- Parça analizi: 3D modeller ve resimler üzerinden referanslar, toleranslar ve dikiş listesi çıkarılır.
- Konsept tasarım: Konumlama noktaları, bağlama yerleri, sensörler ve erişim kontrolü belirlenir; varsa robot simülasyonu yapılır.
- Detay tasarım: İmalat resimleri, parça listesi ve pnömatik/elektrik şemaları hazırlanır.
- Devreye alma: Pnömatik ve sensör bağlantıları, robot veya PLC ile entegrasyon, deneme kaynakları.
- Ölçüm ve teslim: Deneme parçalarının ölçü kontrolü, gerekiyorsa dayama ayarları, kullanım ve bakım dokümantasyonu.
Görüşmede işimize yarayacak bilgiler
Hepsini hazırlamanız gerekmez. Aşağıdakiler kapsamı netleştirmemize yardımcı olur; bilmediklerinizi görüşmede birlikte çıkarırız.
- Parçaların 3D modelleri (STEP) ve toleranslı teknik resimleri
- Dikiş listesi ve kaynak yöntemi (robot, manuel, punta)
- Yıllık adet, varyant sayısı ve aynı fikstürde birden çok varyant istenip istenmediği
- Robot hücresi varsa robot modeli, pozisyoner ve tabla ölçüleri
- Mevcut ölçü veya çarpılma problemleri ve kontrol yöntemi
- Fabrikadaki basınçlı hava ve kumanda standartları
Elinizdeki bilgilerle hemen arayın, gerisini birlikte konuşalım: 0533 454 52 32. Fotoğrafınız varsa WhatsApp’tan da gönderebilirsiniz.
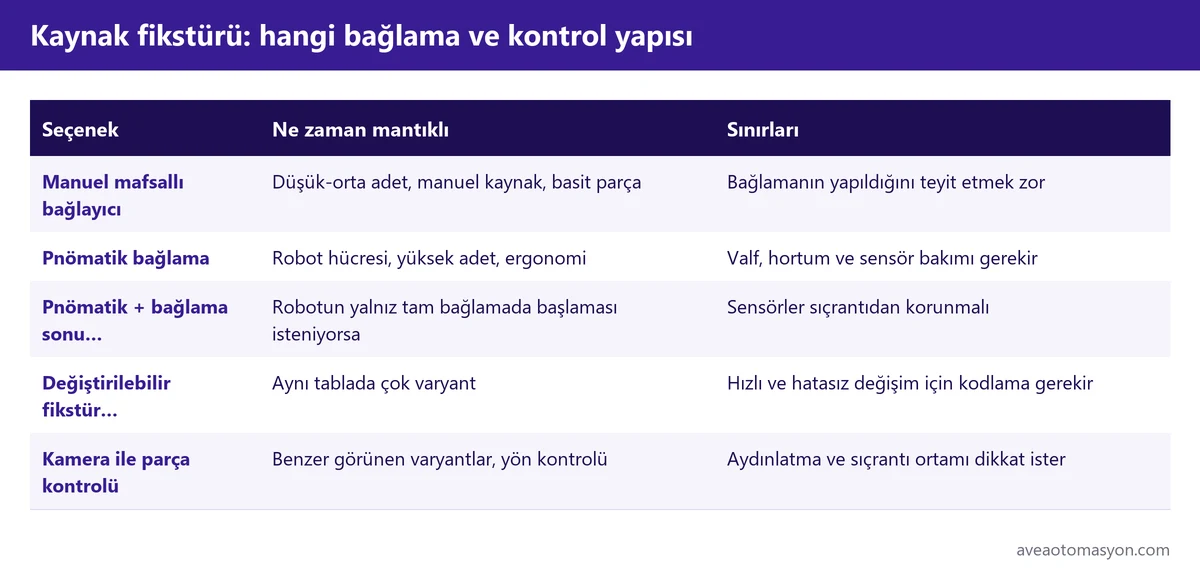
Teknik seçimler: hangi bağlama ve kontrol yapısı?
| Seçenek | Ne zaman mantıklı | Sınırları |
|---|---|---|
| Manuel mafsallı bağlayıcı | Düşük-orta adet, manuel kaynak, basit parça | Bağlamanın yapıldığını teyit etmek zor |
| Pnömatik bağlama | Robot hücresi, yüksek adet, ergonomi | Valf, hortum ve sensör bakımı gerekir |
| Pnömatik + bağlama sonu sensörü | Robotun yalnız tam bağlamada başlaması isteniyorsa | Sensörler sıçrantıdan korunmalı |
| Değiştirilebilir fikstür plakası | Aynı tablada çok varyant | Hızlı ve hatasız değişim için kodlama gerekir |
| Kamera ile parça kontrolü | Benzer görünen varyantlar, yön kontrolü | Aydınlatma ve sıçrantı ortamı dikkat ister |
Tasarımda sık yapılan hatalar
- Bağlayıcının dayama yerine boşluğa itmesi; parça bağlanırken kayar.
- Konumlama için gereğinden fazla nokta kullanılması (aşırı belirleme); toleranslı parça zorlanır veya oturmaz.
- Kaynak akımının pimler, silindir milleri veya sensörler üzerinden dönmesi; kısa sürede arıza.
- Kaynak sonrası parçanın fikstürden çıkarılamaması; çarpılma parçayı pimlere sıkıştırır.
- Sensör kablolarının sıçrantı ve ısıdan korunmaması.
- Bağlayıcıların robot torcunun veya kaynakçının elinin yoluna girmesi; dikişe erişim için sonradan fikstür kesilir.
Fikstürde hata önleme mantığı için poka-yoke nedir, montajda yanlış veya eksik parça sorunu için montajda eksik/yanlış parça yazılarımıza bakabilirsiniz.
Teslimde neler kontrol edilir?
- Aynı parçanın birkaç kez söküp takılmasında konumun tekrar etmesi
- Eksik, ters veya yanlış varyant parça takıldığında bağlamanın ya da kaynak başlatmanın engellenmesi
- Hava basıncı düştüğünde robotun kaynağa başlamaması
- Kaynak sonrası parçanın fikstürden zorlanmadan çıkması
- Deneme parçalarının resimdeki kritik ölçülere göre ölçülmesi
Robotlu bir hücre planlıyorsanız robotik otomasyon projeleri sayfamıza bakabilir, bizi arayabilirsiniz.
Pnömatik bağlama kuvveti: silindir çapına göre örnek
Bağlama silindirinin teorik itme kuvveti basınç ile piston alanının çarpımıdır. 6 bar basınç 0,6 N/mm²’ye eşittir.
| Silindir çapı | Piston alanı | Teorik itme kuvveti (6 bar) |
|---|---|---|
| 32 mm | 804 mm² | yaklaşık 483 N |
| 40 mm | 1257 mm² | yaklaşık 754 N |
| 50 mm | 1963 mm² | yaklaşık 1178 N |
Gerçek kuvvet sürtünme ve verim nedeniyle daha düşüktür. Kolla veya mafsalla bağlayan düzenlerde kol oranı da hesaba girer. Geri çekme yönünde piston kolu alanı azalttığı için aynı basınçta çekme kuvveti daha küçüktür. Kuvvet parçayı tutacak kadar yeterli, ince sacı ezmeyecek kadar da sınırlı olmalıdır.
Fikstür bakımında nelere bakılır
| Kontrol | Neden | Belirti |
|---|---|---|
| Dayama ve pim yüzeylerinin sıçrantıdan temizliği | Birikinti parçayı konumundan kaldırır | Dikiş kayması, parça oturmuyor |
| Pim ve burçların aşınması | Boşluk arttıkça tekrarlanabilirlik düşer | Parça aynı yerde durmuyor |
| Pnömatik hortum ve bağlantılarda kaçak | Basınç düşünce bağlama gevşer | Bağlama sensörü geç veriyor, hava kaçağı sesi |
| Sensör ve kabloların durumu | Sıçrantı ve ısı kabloyu bozar | Aralıklı parça yok alarmı |
| Bağlayıcı eklem ve mafsalları | Yağsız veya aşınmış eklem bağlama kuvvetini düşürür | Bağlama sonu sinyalinin değişken gelmesi |
Aşınan dayama ve pimlerin değiştirilebilir parça olarak tasarlanması, fikstürün tamamını yenilemeden bakım yapmayı mümkün kılar.
Sıkça Sorulan Sorular
Kaynak fikstürü nedir?
Kaynatılacak parçaları her seferinde aynı konumda tutan ve kaynak sırasında hareket etmelerini engelleyen bağlama aparatıdır.
3-2-1 konumlama prensibi nedir?
Bir parçanın uzaydaki serbestliğini birinci düzlemde üç, ikinci düzlemde iki, üçüncü düzlemde bir dayama noktasıyla tanımlama yöntemidir. Böylece parça tekrar tekrar aynı yere oturur.
Robot kaynağında parça kayması nasıl önlenir?
Doğru referanslara göre konumlama, dayamaya karşı itilen bağlayıcılar, bağlama sonu sensörleri ve uygun kaynak sırası ile önlenir. Hücre tarafı için gazaltı kaynak robotu hücreleri sayfamıza bakabilirsiniz.
Kaynak çarpılması fikstürle önlenir mi?
Fikstür çarpılmayı sınırlar ama tek başına çözmez. Kaynak sırası, ısı girdisi, ön gerilme ve parça tasarımı birlikte ele alınmalıdır.
Pnömatik mi, manuel bağlayıcı mı seçilmeli?
Robot hücresinde ve yüksek adette pnömatik bağlama ile sensörlü kontrol tercih edilir. Düşük adetli manuel kaynakta manuel bağlayıcılar yeterli olabilir. Pnömatik temeller için pnömatik silindir nedir yazımıza bakabilirsiniz.
Eskişehir ve çevre illerde kaynak fikstürü tasarımı hizmeti
Eskişehir ve çevre illerde robotlu ve manuel kaynak için fikstür tasarımı, sensörlü bağlama ve hata önleme sistemlerini hazırlıyoruz. Punta kaynak uygulamaları için robotlu punta kaynak, silindirik parçalar için boru ve tank kaynak otomasyonu sayfalarımıza bakabilirsiniz. Bize 0533 454 52 32 numarasından ulaşabilirsiniz; mesai dışında da arayabilirsiniz.
“Kaynak Fikstürü Tasarımı (Robot ve Manuel)” için bir yanıt
[…] değişkenliğinin büyük kısmı kaynak işleminden önce, yani parça hazırlığında ve bağlamada doğar. Bu nedenle çözüm her zaman doğrudan robotla […]