
Bir makinenin bir ekseni nerede durduğunu, bir bandın ne kadar ilerlediğini ya da bir motorun kaç devirle döndüğünü biliyorsa, bu bilgiyi çoğu zaman bir enkoder sağlar. Enkoder, hareketi elektrik sinyaline çeviren bir sensördür ve servo sistemlerden kesme makinelerine kadar pek çok uygulamada kullanılır. Bu yazıda enkoderin ne olduğunu, artımsal ve mutlak enkoder farkını, çıkış tiplerini ve enkoder seçerken nelere dikkat edilmesi gerektiğini anlatıyoruz.
Kısa cevap: Enkoder, dönen bir milin veya doğrusal hareket eden bir parçanın konumunu, yönünü ve hızını elektrik sinyaline çeviren sensördür; bu sinyali PLC, sayıcı, servo sürücü veya frekans konvertörü okur. Artımsal enkoder A ve B kanallarında birbirine göre 90 derece kaymış darbeler, Z kanalında turda bir referans darbesi üretir; çözünürlüğü PPR ile ifade edilir ve enerji kesilince konum bilgisi kaybolur.
Mutlak enkoder her konum için benzersiz bir değer verir, enerji geri gelince referans hareketi gerekmez; değerini SSI, BiSS veya PROFINET, EtherCAT gibi ağlarla iletir. Seçimde çıkış tipi kritiktir: TTL/RS422 5 V diferansiyel, HTL 10–30 V push-pull, NPN veya PNP açık kollektör. Uzun kabloda diferansiyel çıkış ve ekranlı bükümlü kablo kullanılır; enkoder kablosu motor kablolarıyla aynı kanala döşenmez. Sayma kaçırmanın en sık nedeni parazittir. Enkoderin bir otomasyon sistemindeki yeri için: endüstriyel otomasyon nedir. AveA Otomasyon, Eskişehir’de enkoder seçimi, sürücü entegrasyonu ve enkoder arızalarında destek verir: 0533 454 52 32.
Bu yazıda (14 başlık)
Enkoder ne demek?
Enkoder (İngilizce yazılışıyla encoder), dönen bir milin ya da doğrusal hareket eden bir parçanın konumunu, yönünü ve hızını ölçerek elektrik sinyaline dönüştüren bir cihazdır. Bu sinyali PLC, sayıcı, servo sürücü veya frekans konvertörü okur.
İki temel yapı vardır:
- Döner (rotary) enkoder: Bir mile bağlanır, milin açısal konumunu ve devrini ölçer. Sanayide en yaygın tiptir.
- Doğrusal (lineer) enkoder / cetvel: Doğrusal hareketi doğrudan ölçer. Takım tezgâhlarında ve hassas ölçüm sistemlerinde kullanılır.
Enkoder nasıl çalışır?
En yaygın tip olan optik enkoderde, mile bağlı bir disk üzerinde ince çizgiler veya pencereler bulunur. Diskin bir tarafında bir ışık kaynağı, diğer tarafında ışık algılayıcılar vardır. Disk döndükçe ışık kesilip geçer ve algılayıcılar bunu darbeye (pulse) çevirir.
Manyetik enkoderlerde ise disk yerine mıknatıslı bir halka ve manyetik alanı ölçen sensörler kullanılır. Manyetik enkoderler toza, yağa ve titreşime daha dayanıklıdır; optik enkoderler ise genellikle daha yüksek çözünürlük sunar.
Artımsal (inkremental) enkoder
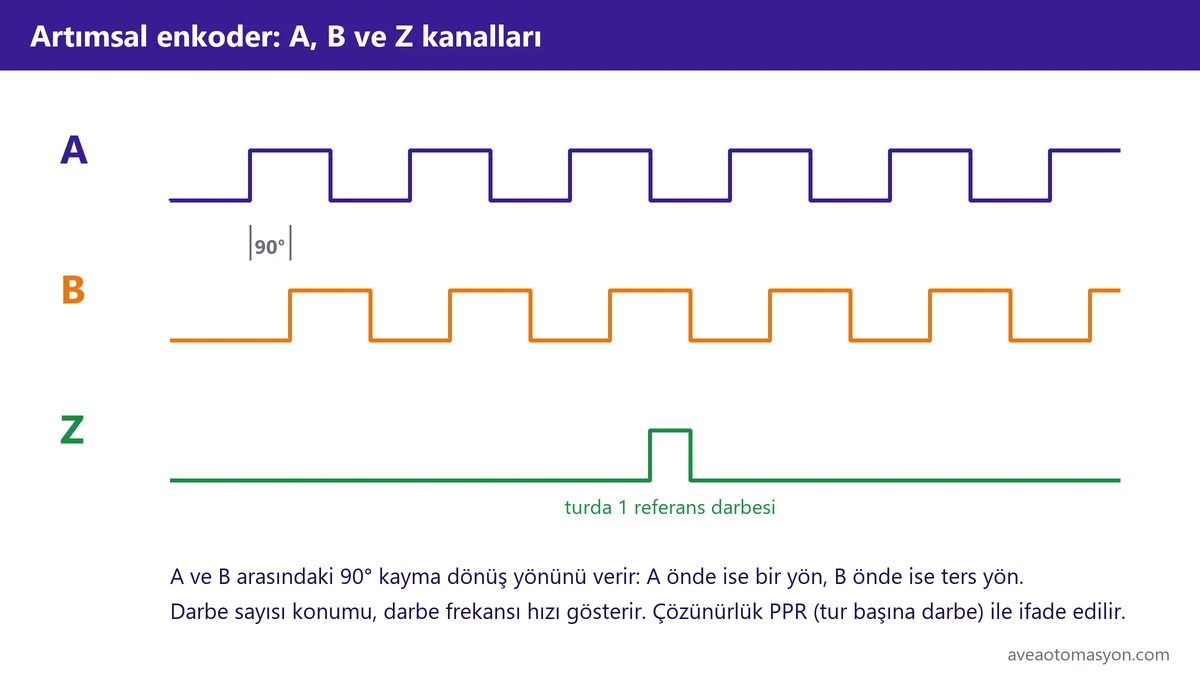
Artımsal enkoder, mil döndükçe darbe üretir. Kontrolör bu darbeleri sayarak konumu hesaplar. Tipik olarak üç kanalı vardır:
- A ve B kanalları: Birbirine göre 90 derece kaydırılmış iki kare dalga. Hangisinin önde olduğuna bakarak dönüş yönü anlaşılır.
- Z kanalı (sıfır, referans): Her turda bir darbe verir. Makinenin referans noktasını bulmak için kullanılır.
Bir artımsal enkoderin çözünürlüğü PPR (pulse per revolution), yani tur başına darbe sayısıyla ifade edilir: 100, 360, 500, 1000, 1024, 2500 gibi. Kontrolör A ve B kanallarının tüm kenarlarını sayarsa (dörtlü sayma) çözünürlük dört katına çıkar.
Artımsal enkoderin önemli bir sınırı vardır: enerji kesilince konum bilgisi kaybolur. Makine yeniden açıldığında referans hareketi (sıfırlama) yapması gerekir.
Mutlak (absolute) enkoder
Mutlak enkoder, her konum için benzersiz bir dijital değer üretir. Enerji kesilip geri geldiğinde hangi konumda olduğunu hemen bilir, referans hareketine gerek kalmaz.
- Tek turlu (single-turn): Bir tur içindeki açıyı bilir, kaç tur döndüğünü bilmez.
- Çok turlu (multi-turn): Hem tur içindeki açıyı hem de tur sayısını bilir. Vinç, uzun eksenler ve redüktörlü sistemler için uygundur.
Mutlak enkoderler değerini sayısal bir arayüzle iletir: SSI, BiSS gibi seri arayüzler ya da doğrudan PROFINET, EtherCAT, CANopen gibi endüstriyel ağlar.
| Artımsal enkoder | Mutlak enkoder | |
|---|---|---|
| Çıktı | Darbe (A, B, Z) | Konumun sayısal değeri |
| Enerji kesilince | Konum kaybolur | Konum korunur |
| Referans hareketi | Gerekir | Gerekmez |
| Kablolama ve okuma | Basit, hızlı sayıcı girişi yeterli | Seri arayüz veya ağ bağlantısı gerekir |
| Maliyet | Daha düşük | Daha yüksek |
Enkoder çıkış tipleri: TTL, HTL, NPN, PNP
Artımsal enkoder seçerken en çok karıştırılan konu çıkış tipidir. Yanlış çıkış tipi seçilirse enkoder hiç okunmaz ya da hatalı sayar.
- TTL / RS422 (line driver): 5 V seviyeli, her kanal için tersi de verilen (A, A-, B, B- …) diferansiyel çıkış. Parazite dayanıklıdır, yüksek frekanslarda ve uzun kablolarda tercih edilir. Servo ve sürücü enkoder girişlerinde yaygındır.
- HTL (push-pull): 10–30 V seviyeli çıkış. PLC’lerin 24 V’luk hızlı sayıcı girişleriyle doğrudan uyumludur.
- NPN veya PNP açık kollektör: Basit ve ucuzdur, ama yüksek frekans ve uzun kablo için uygun değildir. PLC girişinin NPN mi PNP mi beklediğine dikkat edilmelidir.
Enkoder seçim tablosu: hangi uygulamaya hangisi?
Aşağıdaki tablo genel eğilimi gösterir; kesin seçim, enkoderi okuyacak cihazın giriş tipine ve mekanik yapıya göre yapılır.
| Uygulama | Uygun enkoder | Neden |
|---|---|---|
| Konveyör hızı, basit sayma | Artımsal, HTL veya PNP çıkışlı | PLC’nin 24 V hızlı sayıcı girişine doğrudan bağlanır |
| Boy kesme, ölçüm tekerleği | Artımsal, TTL/RS422 veya HTL | Darbe frekansı yüksektir; uzun kabloda diferansiyel çıkış parazite dayanıklıdır |
| Vinç, uzun eksen, redüktörlü konumlama | Çok turlu mutlak (SSI, PROFINET, EtherCAT) | Enerji kesilip geri geldiğinde referans hareketi gerekmez |
| Frekans konvertörlü kapalı çevrim | Artımsal, sürücünün enkoder kartına uygun TTL veya HTL | Sürücü kartı hangi sinyal seviyesini bekliyorsa o seçilir |
| Servo motor geri beslemesi | Motorla birlikte gelen enkoder | Servo sürücüler çoğunlukla kendi üreticisinin enkoder protokolünü okur |
PPR, frekans ve bit hesabı
Artımsal enkoderin ürettiği darbe frekansı şöyle bulunur: frekans (Hz) = PPR × devir (d/dk) / 60. Örnek: 1000 PPR’lik bir enkoder 3000 d/dk’da kanal başına 1000 × 3000 / 60 = 50.000 Hz, yani 50 kHz üretir. Bu değer, enkoderi okuyacak girişin sınırının altında kalmalıdır. Sınır modele ve girişe göre değişir; örneğin Siemens S7-1200 CPU 1214C’nin teknik verilerinde tek fazlı sayım için 3 kanal 100 kHz ve 3 kanal 30 kHz verilir. Sınıra yakın uygulamalarda daha düşük PPR’li bir enkoder ya da daha hızlı bir sayıcı modülü seçilir.
Mutlak enkoderlerde çözünürlük bit ile ifade edilir: n bitlik bir enkoder bir turu 2n konuma böler. 12 bit 4096, 13 bit 8192 konum demektir. Çok turlu enkoderlerde ayrıca sayılabilen tur sayısı verilir; örneğin 12 bitlik tur bilgisi 4096 turu ayırt eder.
Enkoder nerelerde kullanılır?
- Servo motorlar: Her servo motorun içinde konum geri beslemesi için bir enkoder bulunur: servo motor nedir.
- Boy kesme ve uçar makas: Ürünün ne kadar ilerlediğini ölçmek için banda temas eden ölçüm tekerlekli enkoderler.
- Konveyör ve hız ölçümü: Bant hızının ve senkronizasyonun izlenmesi.
- Vinç ve kaldırma sistemleri: Kanca yüksekliği ve araba konumu için çok turlu mutlak enkoderler: vinç ve kaldırma sistemleri otomasyonu.
- Sarma ve gergi kontrolü: Rulo çapı ve hat hızı hesabı: winding ve unwinding gergi kontrolü.
- Frekans konvertörlü kapalı çevrim kontrol: Düşük hızda yüksek tork gereken uygulamalarda motora enkoder takılarak hız geri beslemesi alınır.
Enkoder seçerken dikkat edilecekler
- Artımsal mı mutlak mı? Enerji kesildikten sonra konumu bilmek gerekiyorsa mutlak enkoder seçin.
- Çözünürlük: Gereken hassasiyeti mekanik oranlarla birlikte hesaplayın. Gereğinden yüksek çözünürlük, sayıcı girişinin frekans sınırını aşabilir.
- Çıkış tipi ve besleme: Okuyacak cihazın (PLC hızlı sayıcısı, sürücü kartı) beklediği sinyal seviyesine uygun olmalı.
- Mil yapısı: Dolu mil (kaplinle bağlanır) ya da delik mil (doğrudan motor miline geçer). Dolu milde kaplin seçimi önemlidir; rijit bağlantı enkoderin yataklarını bozar.
- Koruma sınıfı ve ortam: Toz, yağ, su, sıcaklık ve titreşim koşullarına uygun IP sınıfı ve gövde.
- Kablo uzunluğu: Uzun mesafelerde diferansiyel (line driver) çıkış ve ekranlı, bükümlü kablo kullanın.
Diğer sensör tipleri için: sensör seçim rehberi.
Sık görülen enkoder arızaları
- Sayma kaçırma veya fazla sayma: En sık nedeni parazittir. Enkoder kablosu güç kablolarıyla, özellikle sürücü motor kablolarıyla aynı kanala döşenmemeli; ekran doğru topraklanmalıdır.
- Konumun zamanla kayması: Kaplin kayması, ölçüm tekerleğinin banttan kayması ya da yetersiz sayıcı frekansı.
- Hiç sinyal yok: Besleme gerilimi, konnektör ve kablo kopukluğu kontrol edilmeli. Bir osiloskop veya enkoder test cihazıyla kanallar tek tek izlenebilir.
- Yatak arızası: Gergin veya hizasız kaplin enkoder yataklarını kısa sürede bozar.
- Servo sürücüde enkoder hatası: Çoğunlukla kablo, konnektör veya topraklama sorunudur. Ayrıntılar için: servo sürücü takip hatası.
Sinyal tipleri: kare dalga, sin/cos ve seri protokoller
Yukarıda anlatılan TTL ve HTL çıkışlar kare dalga üretir. Servo motorlarda ve hassas eksenlerde bunların yanında iki sinyal ailesi daha kullanılır: analog sin/cos sinyaller ve konumu sayısal olarak gönderen seri protokoller.
| Sinyal tipi | Nasıl çalışır | Tipik kullanım |
|---|---|---|
| Sin/cos 1 Vpp | Aralarında 90° faz farkı olan iki analog sinüs sinyali; kontrolör her periyodu ara değerlere böler (interpolasyon) | Yüksek çözünürlüklü servo geri beslemesi |
| SSI | Kontrolör saat darbesi gönderir, enkoder konumu bit bit yollar; tek yönlü | Mutlak enkoderin PLC’ye bağlanması |
| BiSS C | SSI ile donanım uyumlu, açık yayımlanmış, çift yönlü; veriler CRC ile korunur | Mutlak enkoder ve motor geri beslemesi |
| EnDat 2.2 | Heidenhain’in çift yönlü sayısal arayüzü; konumun yanında parametre ve ek veri okunup yazılabilir | Takım tezgâhları, servo motorlar |
| HIPERFACE | SICK’in arayüzü; sin/cos sinyallerinin yanında RS485 üzerinden konum ve parametre verisi | Servo motor geri beslemesi |
Çözünürlük örneği: 1000 PPR’lik kare dalga enkoderde dörtlü sayma ile bir tur 4000 adıma bölünür, yani bir adım 360 / 4000 = 0,09 derecedir. Tur başına 2048 sin/cos periyodu olan bir enkoderde kontrolör her periyodu 4096 parçaya bölerse bir tur 2048 × 4096 = 8.388.608 konuma ayrılır. Bu, 23 bitlik bir mutlak enkoderin çözünürlüğüne eşittir (2 üzeri 23 = 8.388.608) ve bir adım yaklaşık 0,15 açı saniyesidir. Gerçekte elde edilen doğruluk, sinyal kalitesine ve kontrolörün interpolasyon kapasitesine bağlıdır.
Sin/cos ve seri protokollü enkoderler ancak bu sinyali okuyabilen bir sürücüye veya modüle bağlanabilir. Enkoder değiştirirken yalnızca mile ve flanşa değil, sipariş kodundaki arayüz tanımına da bakılmalıdır; örneğin Heidenhain, EnDat 2.2 enkoderde 1 Vpp artımsal sinyal bulunup bulunmadığını sipariş kodundaki tanımla (EnDat 02 veya EnDat 22) belirtir.
Mutlak enkoder nasıl çalışır: Gray kod ve tur sayımı
Artımsal enkoderin diskinde A ve B sinyallerini üreten eşit aralıklı çizgilerden oluşan bir iz ve genellikle tur başına bir referans işareti bulunur. Optik mutlak enkoderin diskinde ise iç içe birden fazla kodlu iz bulunur ve her izi ayrı bir algılayıcı okur. Algılayıcıların o anki açık-kapalı durumları bir araya gelince diskin her açısı için farklı bir sayı oluşur. Enerji geldiği anda bu sayı okunabildiği için enkoder konumunu hareket etmeden bilir.
Bu izler çoğunlukla Gray kod ile düzenlenir. Gray kodda bir konumdan bir sonrakine geçerken yalnızca tek bir bit değişir. Normal ikili sayılarda örneğin 7’den 8’e geçerken dört bit birden değişir; algılayıcılar bu değişimi aynı anda görmezse kısa bir an için çok farklı bir konum okunabilir. Gray kodda okuma hatası bir adımla sınırlı kalır. SICK’in SSI arayüz açıklaması da SSI’lı mutlak enkoderlerde Gray kodun tercih edildiğini belirtir.
- Tek turlu mutlak enkoder: Disk izleri bir tur içindeki açıyı verir; tur tamamlanınca değer yeniden başlar.
- Dişli kademeli çok turlu enkoder: Ana mile bağlı küçük bir dişli takımı, ek kodlu diskleri döndürerek tur sayısını mekanik olarak saklar.
- Pil destekli çok turlu enkoder: Tur sayısı, enerji kesildiğinde pil veya dış bir kaynakla beslenen devrede tutulur. Pil biterse tur bilgisi kaybolabilir; birçok servo sürücü pil zayıfladığında uyarı verir.
- Pilsiz ve dişlisiz çok turlu enkoder: Bazı üreticiler tur sayısını dişli ve pil kullanmadan sayan teknolojiler sunar.
SSI arayüzünde kontrolör bir saat dizisi gönderir; enkoder ilk saat kenarında konumu dondurur ve sonraki her saat darbesinde bir bit yollar. Çok turlu enkoderlerde önce tur bitleri, sonra tur içi açı bitleri gönderilir. Bu yüzden PLC tarafındaki SSI modülünde toplam bit sayısı, kod tipi (Gray veya ikili) ve bit sırası enkoderin veri sayfasıyla aynı ayarlanmalıdır; uyuşmazlıkta okunan konum anlamsız sıçramalar yapar.
Diğer sensör rehberleri: PNP NPN Sensör Farkı, Fotosel Nedir, Limit Switch Nedir, Endüktif Sensör Nedir.
Sıkça Sorulan Sorular
Enkoder ne işe yarar?
Dönen veya doğrusal hareket eden bir parçanın konumunu, yönünü ve hızını ölçerek PLC, sürücü veya sayıcının okuyabileceği bir elektrik sinyaline çevirir.
Artımsal ve mutlak enkoder arasındaki fark nedir?
Artımsal enkoder darbe üretir ve konum bu darbeler sayılarak hesaplanır; enerji kesilince konum kaybolur. Mutlak enkoder her konum için benzersiz bir değer verir ve enerji kesildikten sonra da konumunu bilir.
PPR ne demek?
PPR (pulse per revolution), artımsal enkoderin bir turda ürettiği darbe sayısıdır. Örneğin 1000 PPR’lik bir enkoder her turda her kanalda 1000 darbe verir.
Enkoder PLC’ye nasıl bağlanır?
Artımsal enkoderler genellikle PLC’nin hızlı sayıcı (HSC) girişlerine bağlanır; enkoderin çıkış tipi ile girişin uyumlu olması gerekir. Mutlak enkoderler SSI modülü ya da PROFINET, EtherCAT gibi bir ağ üzerinden bağlanır.
Enkoder ile resolver arasındaki fark nedir?
Resolver, analog sinüs ve kosinüs sinyalleri üreten, elektronik içermeyen çok dayanıklı bir konum sensörüdür. Yüksek sıcaklık ve titreşimli ortamlarda tercih edilir. Enkoder ise genellikle daha yüksek çözünürlük ve doğrudan dijital çıkış sunar.
Encoder ile enkoder aynı şey mi?
Evet. Encoder İngilizce yazılışıdır, Türkçede enkoder olarak da yazılır; ikisi de aynı sensörü anlatır.
Enkoder nasıl test edilir?
Önce enkoderin besleme gerilimi konnektör ucunda ölçülür. Ardından mil elle yavaşça döndürülürken PLC veya sürücüdeki sayaç değeri izlenir; değer düzgün artıp azalıyorsa kanallar çalışıyordur. Kesin teşhis için A, B ve Z kanalları osiloskopla izlenir; diferansiyel çıkışta A ile A- birbirinin tersi olmalıdır.
Enkoder kablosunda kaç tel olur?
Tek uçlu artımsal enkoderde besleme, 0 V ve A, B, Z kanalları bulunur. Diferansiyel (TTL/RS422) modellerde her kanalın tersi de eklenir: A-, B-, Z-. Renk kodları üreticiye göre değiştiği için bağlantı mutlaka enkoderin etiketine veya kataloğuna göre yapılmalıdır.
Mutlak enkoderde 12 bit ne demek?
Enkoderin bir turu 212 = 4096 ayrı konuma böldüğü anlamına gelir. Bit sayısı arttıkça açısal çözünürlük artar.
Eskişehir’de enkoder ve hareket kontrolü desteği
AveA Otomasyon olarak enkoder seçimi, PLC ve sürücü entegrasyonu, boy kesme ve konumlama uygulamalarının devreye alınması ile enkoder kaynaklı arızaların tespiti için Eskişehir ve çevre illerdeki fabrikalara destek veriyoruz. Ayrıntılar: motion control ve servo sistemler ve makine ve otomasyon arıza servisi. Telefon: 0533 454 52 32.
“Enkoder (Encoder) Nedir? Artımsal ve Mutlak Enkoder Farkı” ögesine 5 yanıt
[…] Step motorun arkasına bir enkoder eklenip sürücü bu bilgiyi kullandığında, adım kaçırma algılanır ve düzeltilir. Bu sistemlere kapalı çevrim step veya hibrit servo denir. Step motorun basitliğini ve fiyat avantajını korurken adım kaçırma riskini büyük ölçüde ortadan kaldırır, ısınmayı da azaltır. Bu sınıftaki ürünlere örnek için: Rtelligent otomasyon ürünleri. Enkoder hakkında ayrıntılar: enkoder nedir. […]
[…] sensörün anahtarlama frekansı yeterli olmalı. Hassas konum ve hız ölçümü gerekiyorsa enkoder daha doğru bir […]
[…] Enkoder (geri besleme): Motor milinin konumunu ölçen sensör. Ayrıntılar için: enkoder nedir, çeşitleri nelerdir. […]
[…] olduğunu belirtir. Darbe, bir tarama süresinden kısa sürüyorsa PLC onu hiç görmeyebilir. Enkoder gibi hızlı sinyaller için CPU’nun yüksek hızlı sayıcı (HSC) girişleri […]
[…] Hassas hareket gerektiren (robotik kollar, CNC eksenleri, dolum nozulları) uygulamalarda standart motorlar yerine Servo Motorlar kullanılır. * Avantaj: Çok hassas konumlama yapabilir; ulaşılabilen hassasiyet mekanik yapıya ve enkoder çözünürlüğüne bağlıdır. Hızın ayarlanması yeterli olan fan, pompa ve konveyörlerde ise frekans konvertörü kullanılır. Ayrıntılar: servo motor nedir ve enkoder nedir. […]